

行业场景 · 机加工单元
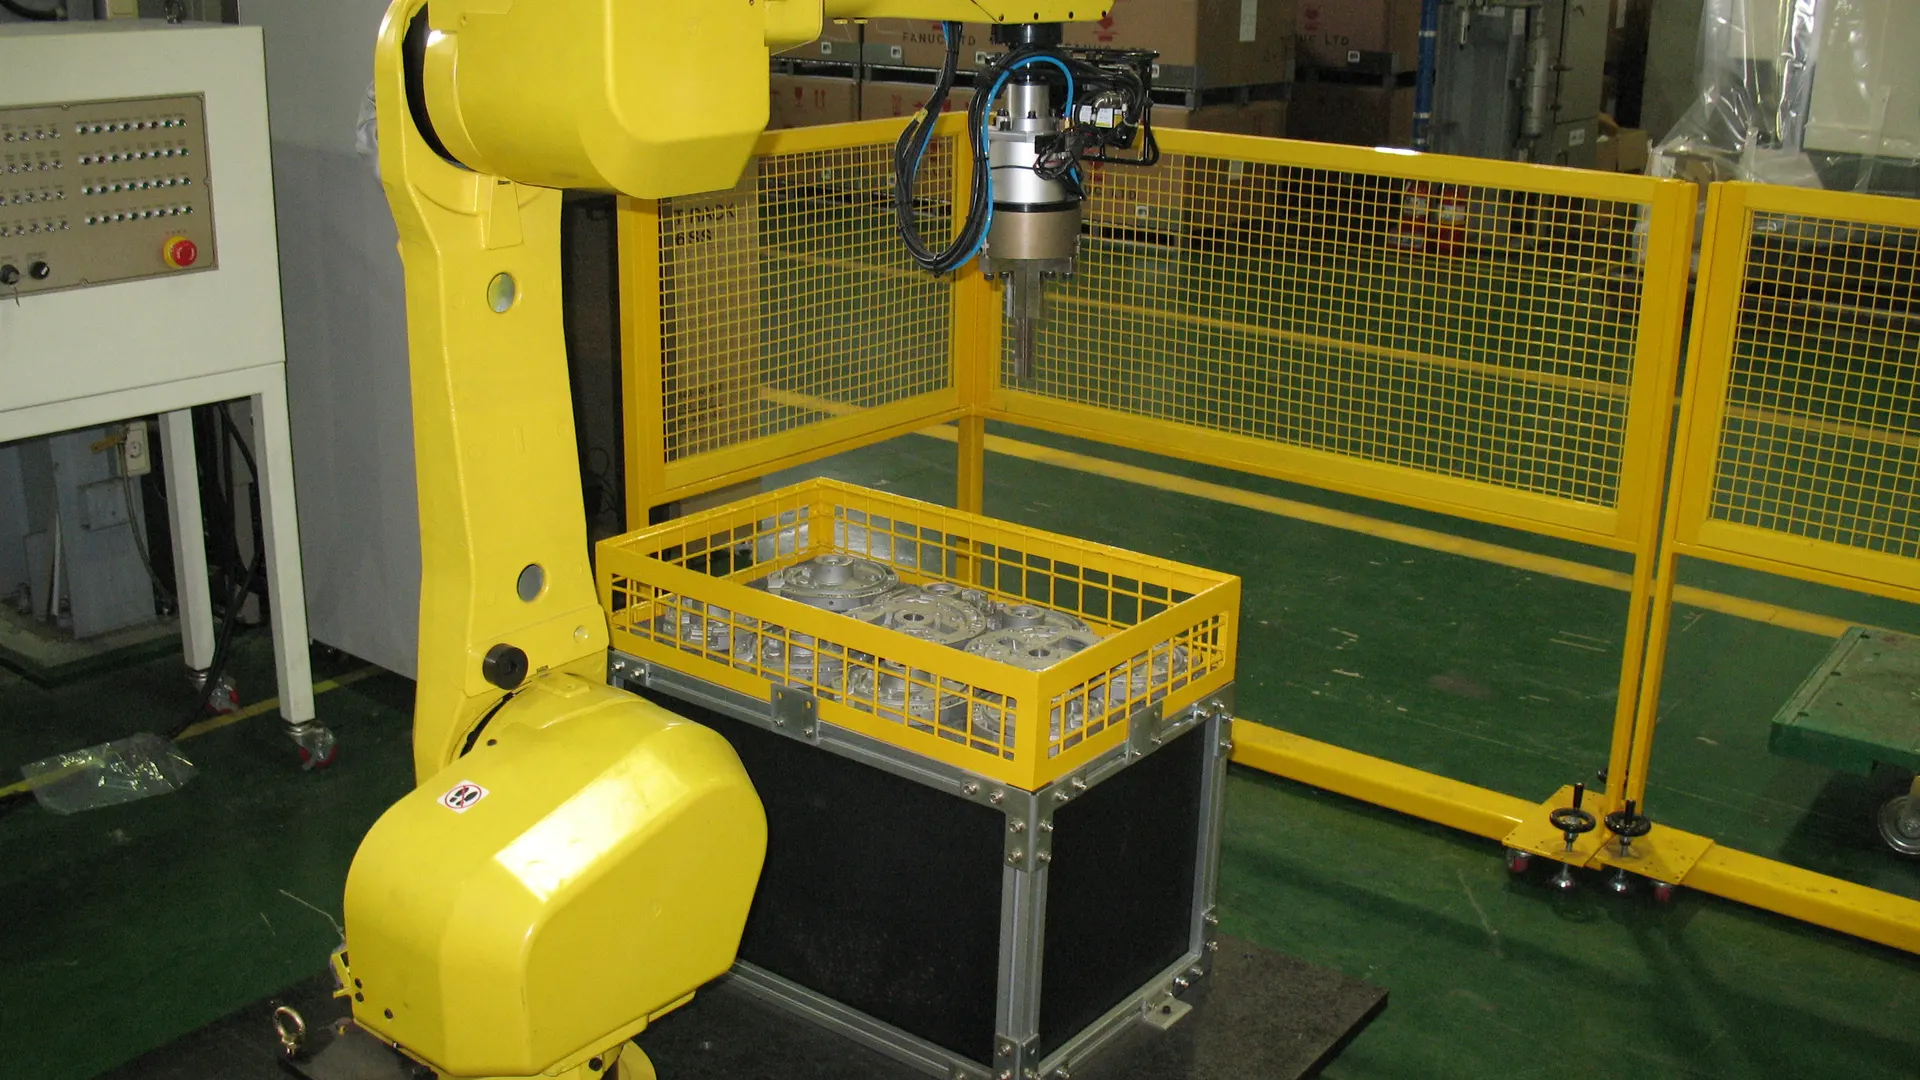
一台机器人,照看三台 CNC。
内置仿真 PLC 以 Modbus TCP 从站提供 63 个点位,机器人动作阶段、关节角度、三台机床的主轴与门开度都经 EdgeServer 采集进入平台。
- 1台六轴机器人
- 3台 CNC
- 63个采集点位
- 设备仿真
本页为演示场景:单元、点位与数据来自产品内置仿真,不是真实客户项目,仅供参考。
产品实际运行画面 · 三维孪生与组态 · 内置仿真数据
场景背景 · 演示设定
机器人上下料,机床在等还是机器人在等?
设定一个柔性加工单元:一台六轴机器人服务三台 CNC,两个 8 料位料台放毛坯和精加工件。单元节拍由机器人和三台机床共同决定,可谁在等谁、急停停了多久、当班做了多少良品,往往要到班后才算得清。下面用内置仿真把这个单元完整跑一遍:组态看动作与进度、三维看上下料、急停报警,OEE 按运行状态和完成零件实时累计。
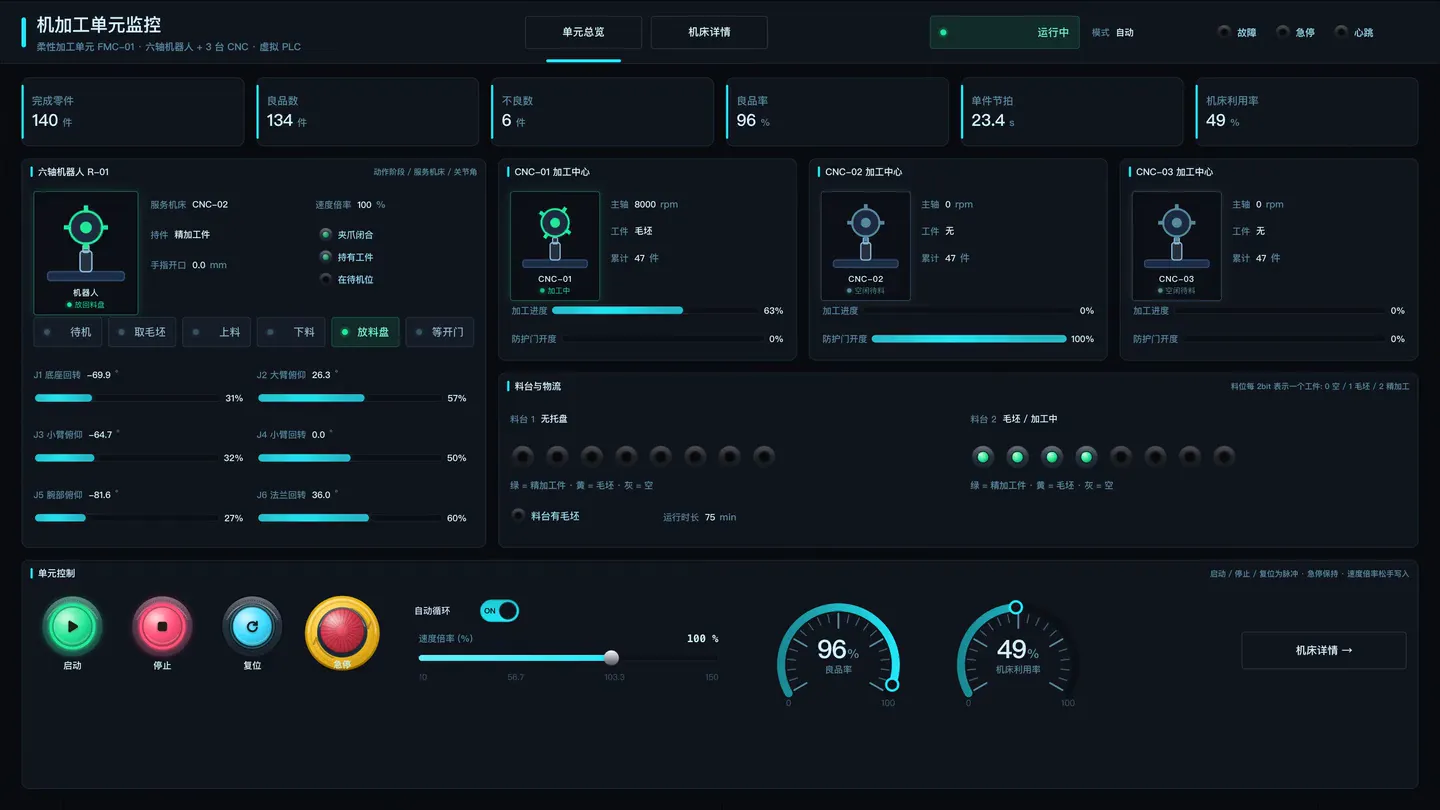
机器人走到哪一步,机床加工到几成,一屏看清。
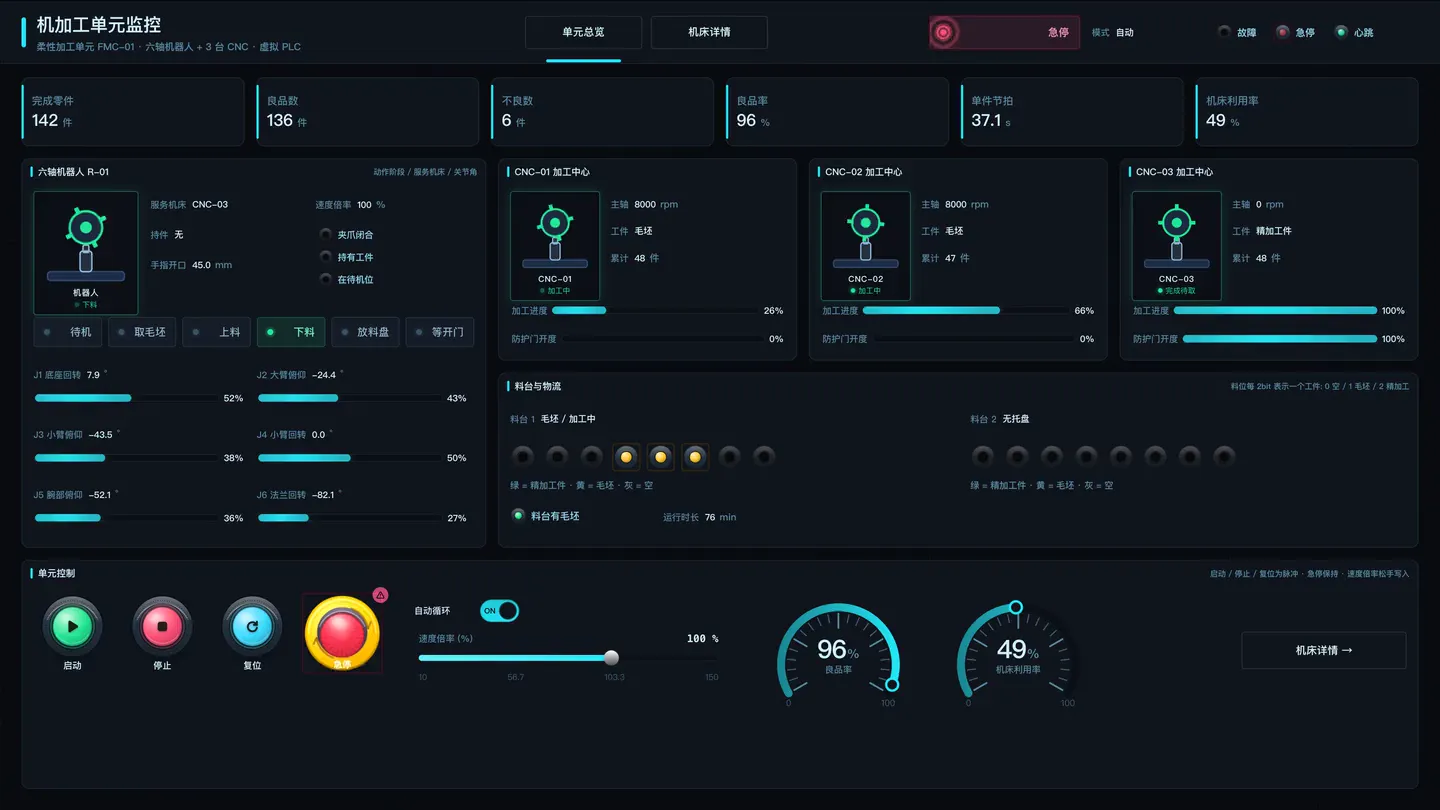
机器人动作阶段、服务机床、夹爪与六轴角度,三台机床的主轴转速、加工进度、防护门开度,料台每个料位的毛坯与精加工件,全部按 PLC 实时寄存器刷新。
2 页组态
- 单元总览:完成零件、良品、不良、单件节拍与机床利用率;机器人动作阶段与六轴角度;三台机床状态;两个料台的料位;启动、停止、复位、急停与速度倍率写回 PLC。
- 机床详情:三台机床逐台展开:主轴转速、加工进度、防护门、累计件数与当前工件。
按下急停,报警、停机时长和 OEE 接着变。
组态、当前告警和 OEE 读的是同一台仿真 PLC 的运行状态。
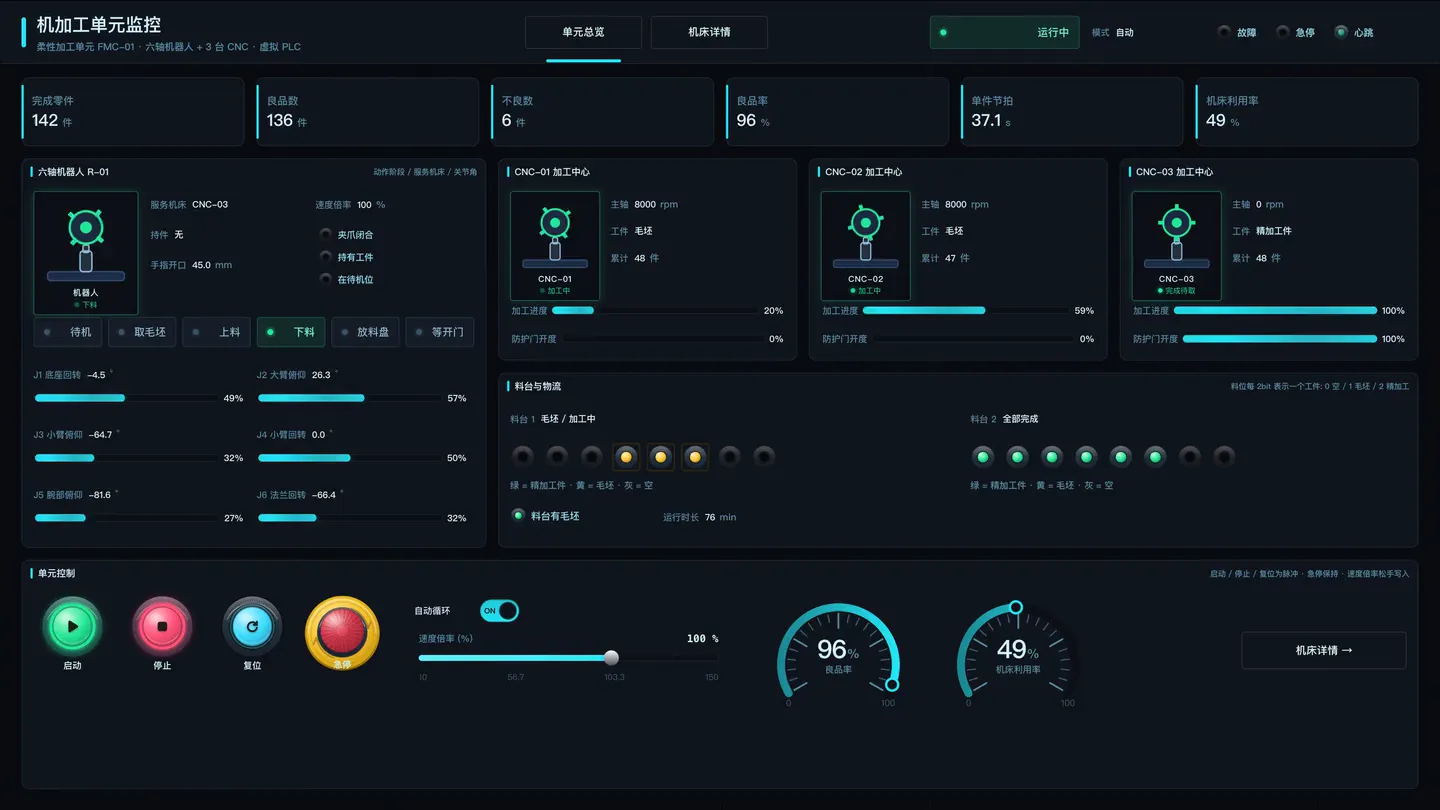
01组态上按下急停,单元停在当前动作
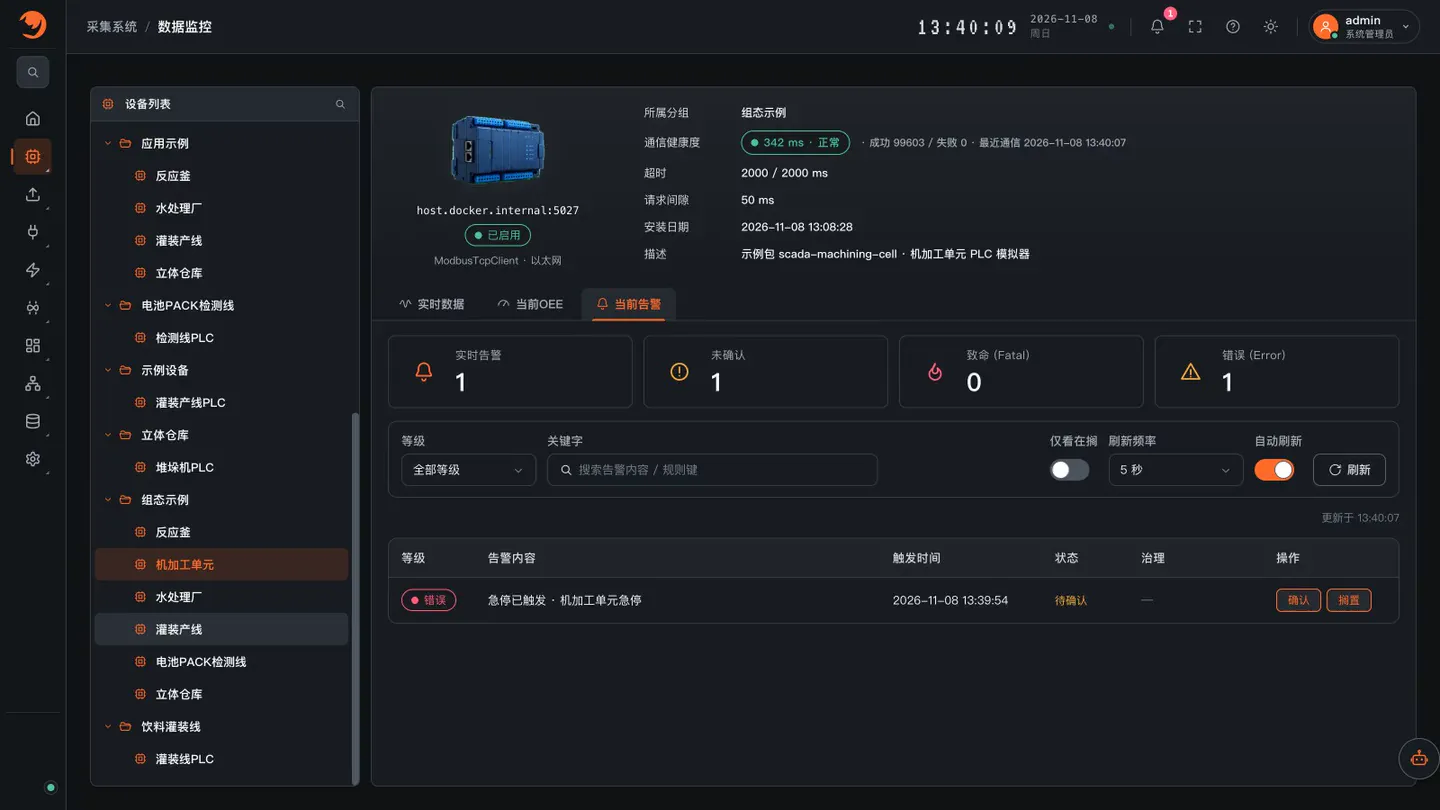
02当前告警出现机加工单元急停
03解除急停、复位、启动,单元回到运行
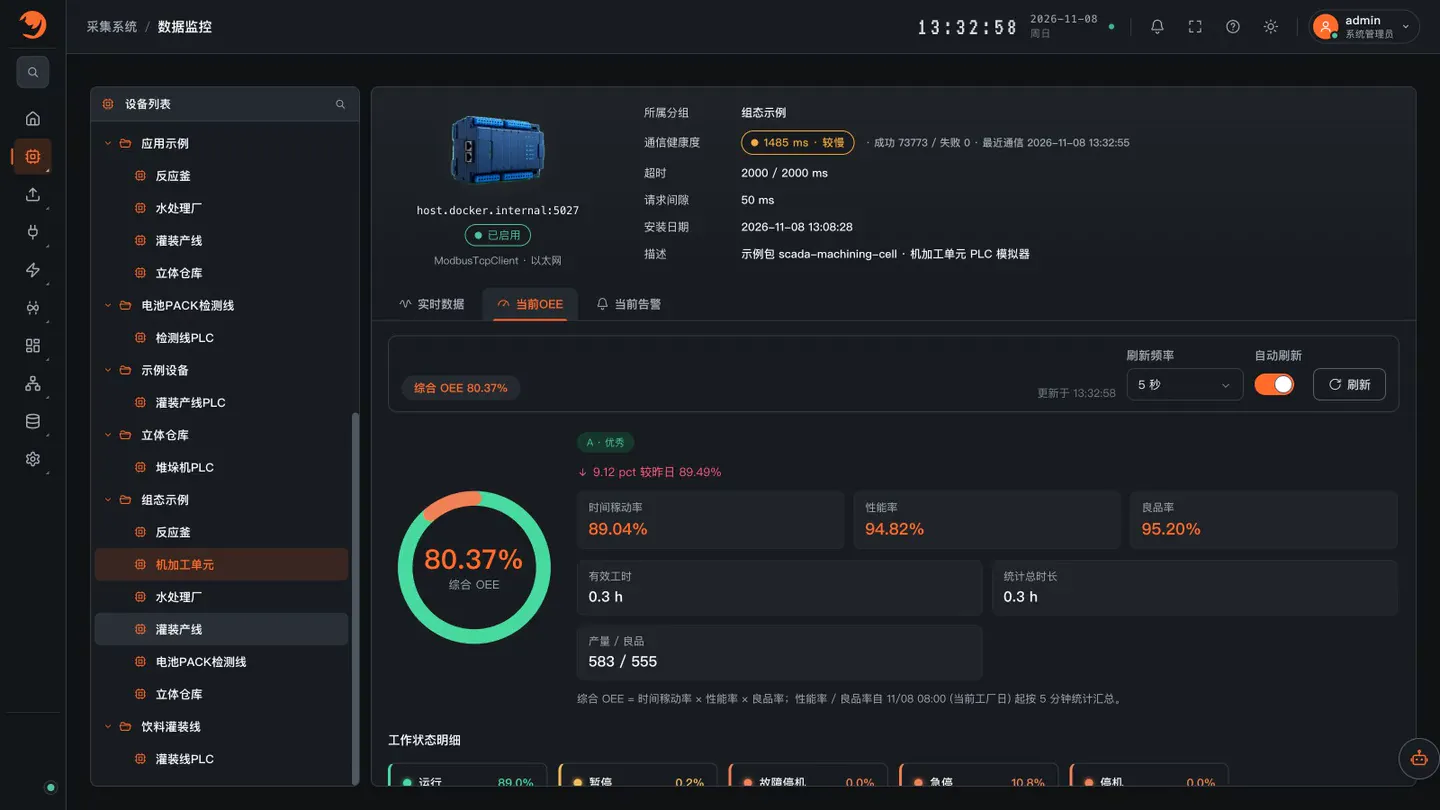
04当前 OEE 把急停时长计入停机
产品实际运行画面 · 急停演练,四段分别录制
三个现场问题与这个单元里的做法
- 节拍波动看不见,机器人和机床谁在等谁说不清。
组态总览同时显示机器人动作阶段、服务机床和三台机床的加工进度、防护门开度,单件节拍与机床利用率实时累计。 - 急停、轨迹故障之后,停了多久要事后翻记录。
急停与机器人轨迹故障两条报警由 EdgeServer 判定;OEE 按运行状态码统计,急停、故障停机、暂停各自计时。 - 产量统计滞后,良品率月底才算。
OEE 的产量取 PLC 完成零件计数、良品取良品数,按 30 秒/件理想节拍算性能率,当班即可看到。
数据链路与五个去向
内置仿真器 mockarm,Modbus TCP 从站,经 EdgeServer 采集
- 组态:「机加工单元监控」2 页 · 1920×1080;启动、停止、复位、急停、速度倍率都写回 PLC。
- 报警:「机加工单元急停」「机器人轨迹故障」两条规则,随采集配置下发 EdgeServer,由 EdgeServer 判定。
- OEE:「机加工单元OEE」按运行状态码统计时间稼动,产量取完成零件、良品取良品数,理想节拍 30 秒/件,白班、夜班两班制。
- 三维孪生:「智能工厂产线数字孪生」:上下料机器人和三台钻攻中心按点位运动,标签显示加工进度与累计件数。
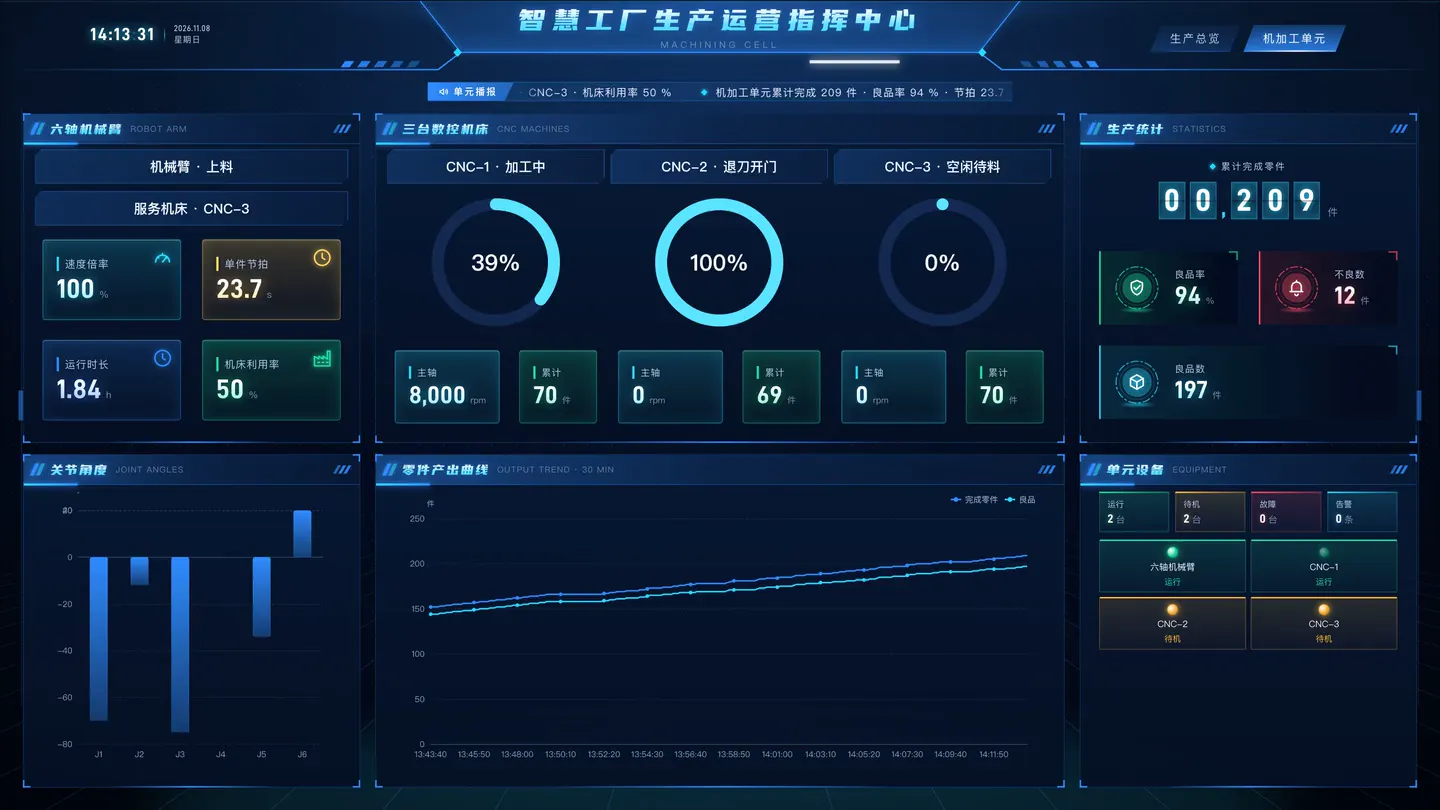
- 大屏:「智慧工厂生产运营指挥中心」机加工单元页:机器人、三台机床、零件产出曲线与生产统计。
大屏上,产出曲线和三台机床的进度并排。
大屏示例「智慧工厂生产运营指挥中心」机加工单元页的组件全部读实时点位。
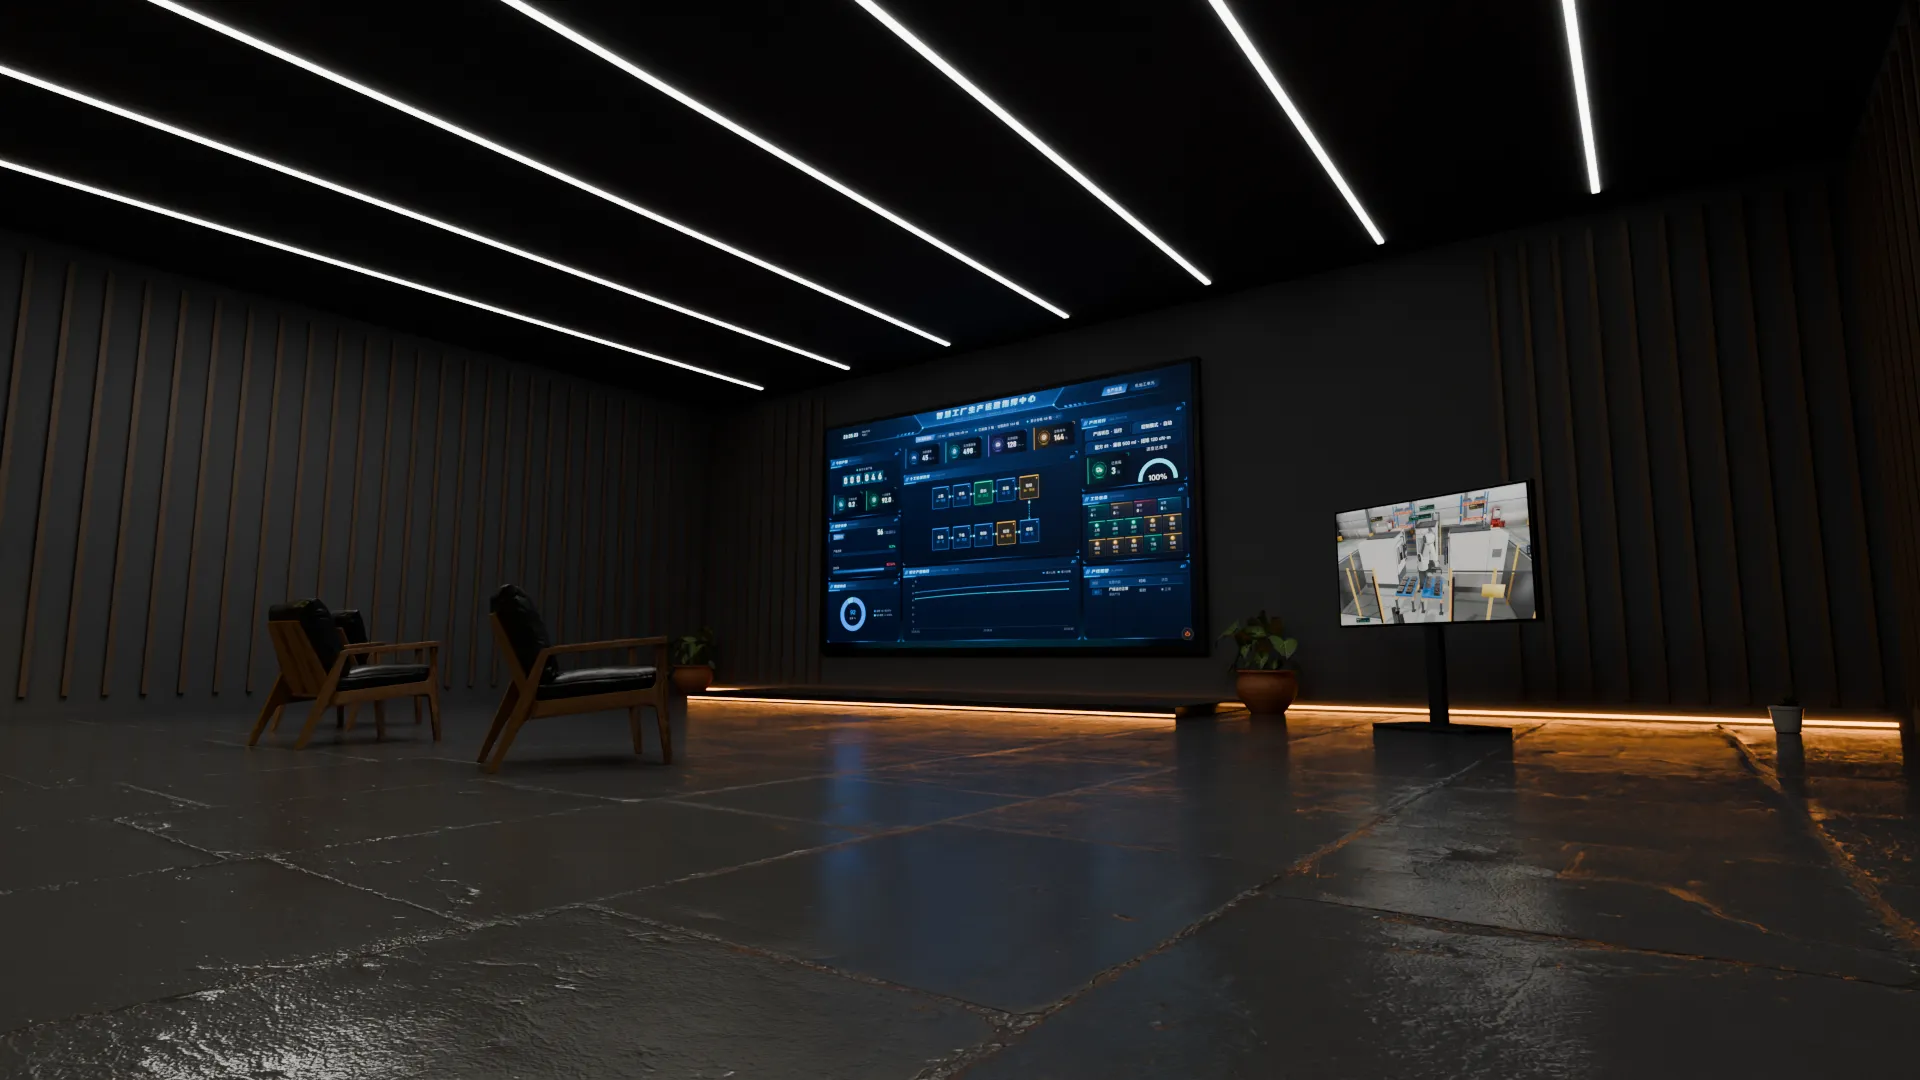 三维渲染示意