
行业场景 · AGV 调度
六台车在跑,哪台停了一眼看到。
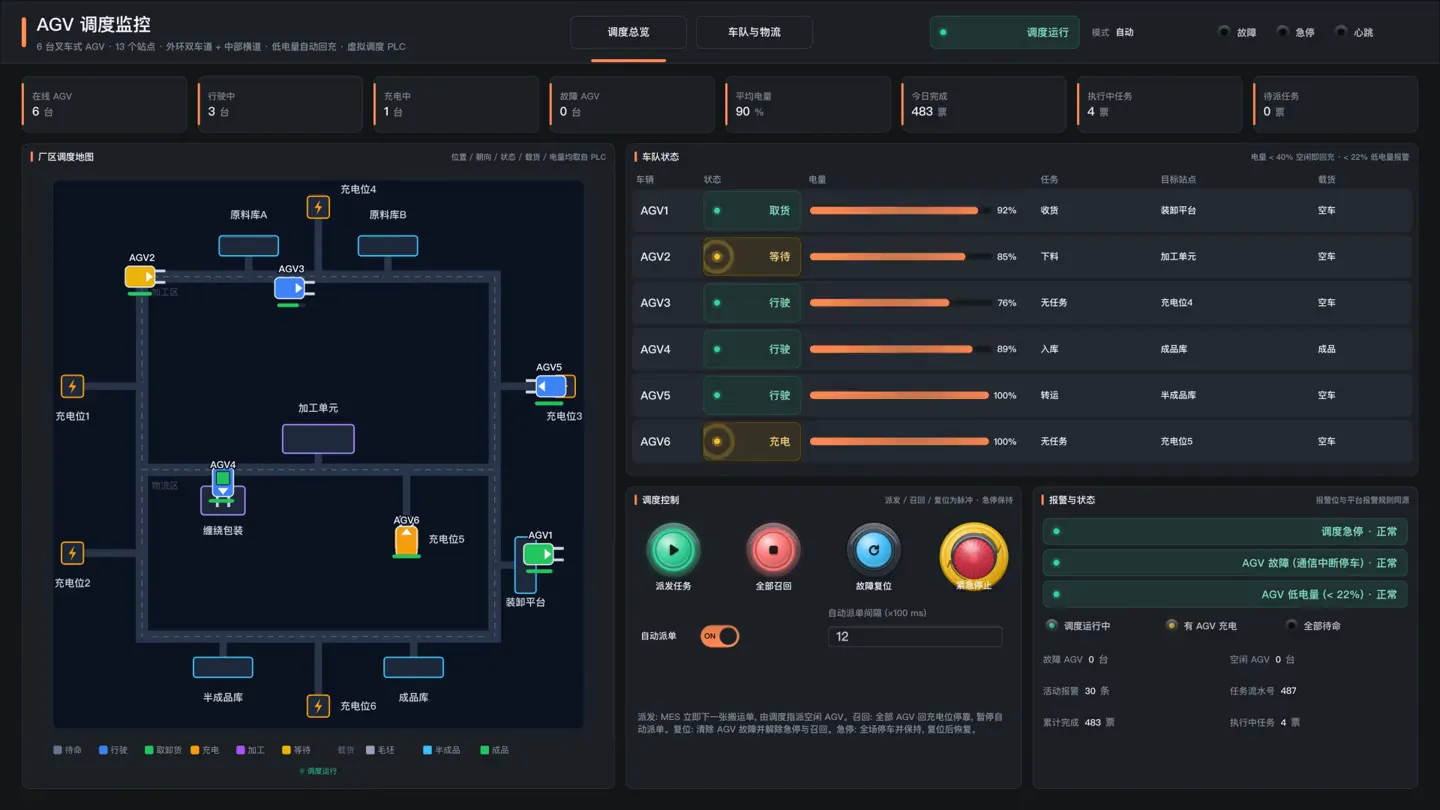
内置仿真调度 PLC 以 Modbus TCP 从站提供 119 个点位,每台 AGV 的位置、朝向、状态、载货与电量经 EdgeServer 采集,组态地图按实时寄存器移动车辆。
- 6台 AGV
- 13个站点
- 119个采集点位
- 设备仿真
本页为演示场景:车队、厂区与数据来自产品内置仿真,不是真实客户项目,仅供参考。
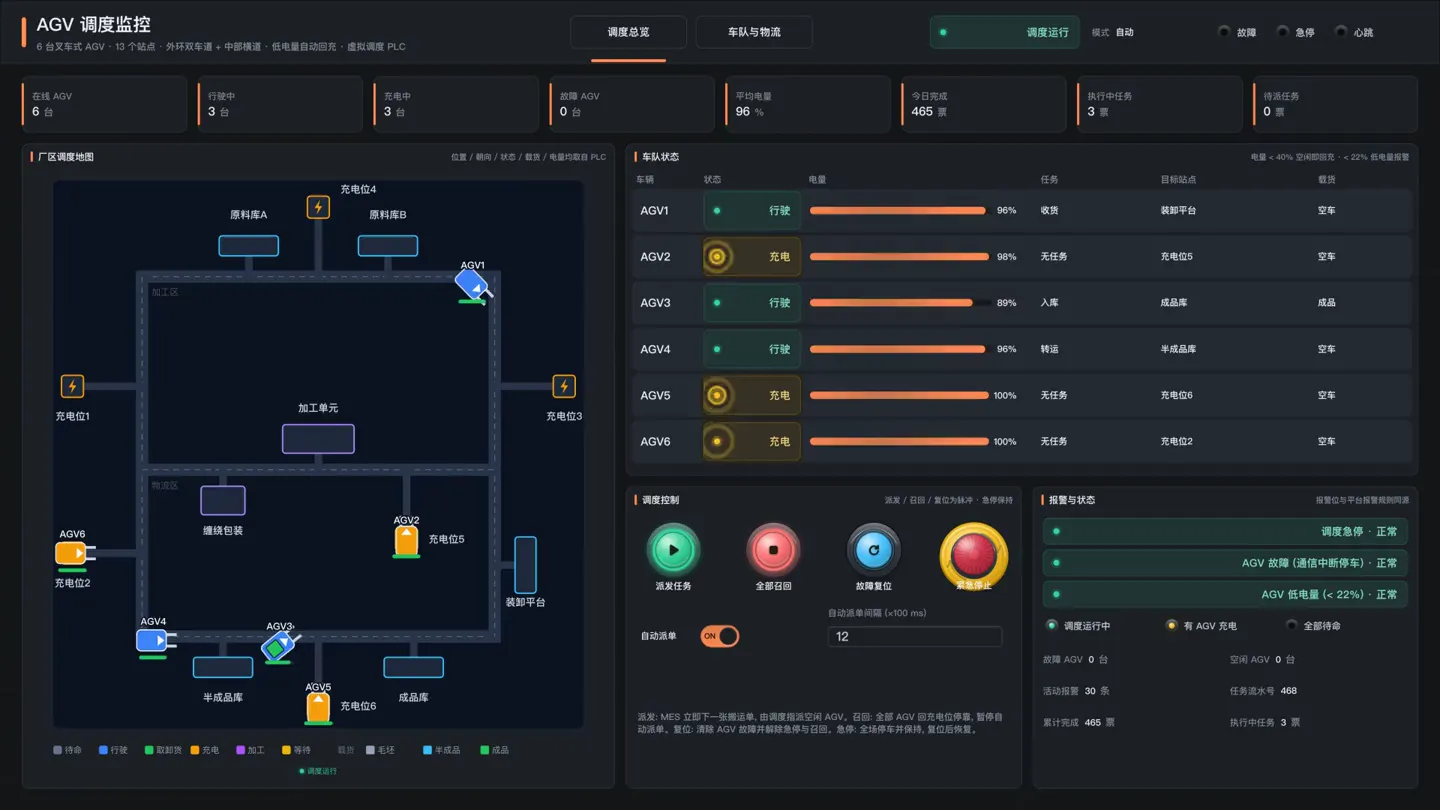
产品实际运行画面 · 组态示例「AGV 调度监控」调度总览
每台车在做什么、去哪儿、还剩多少电。
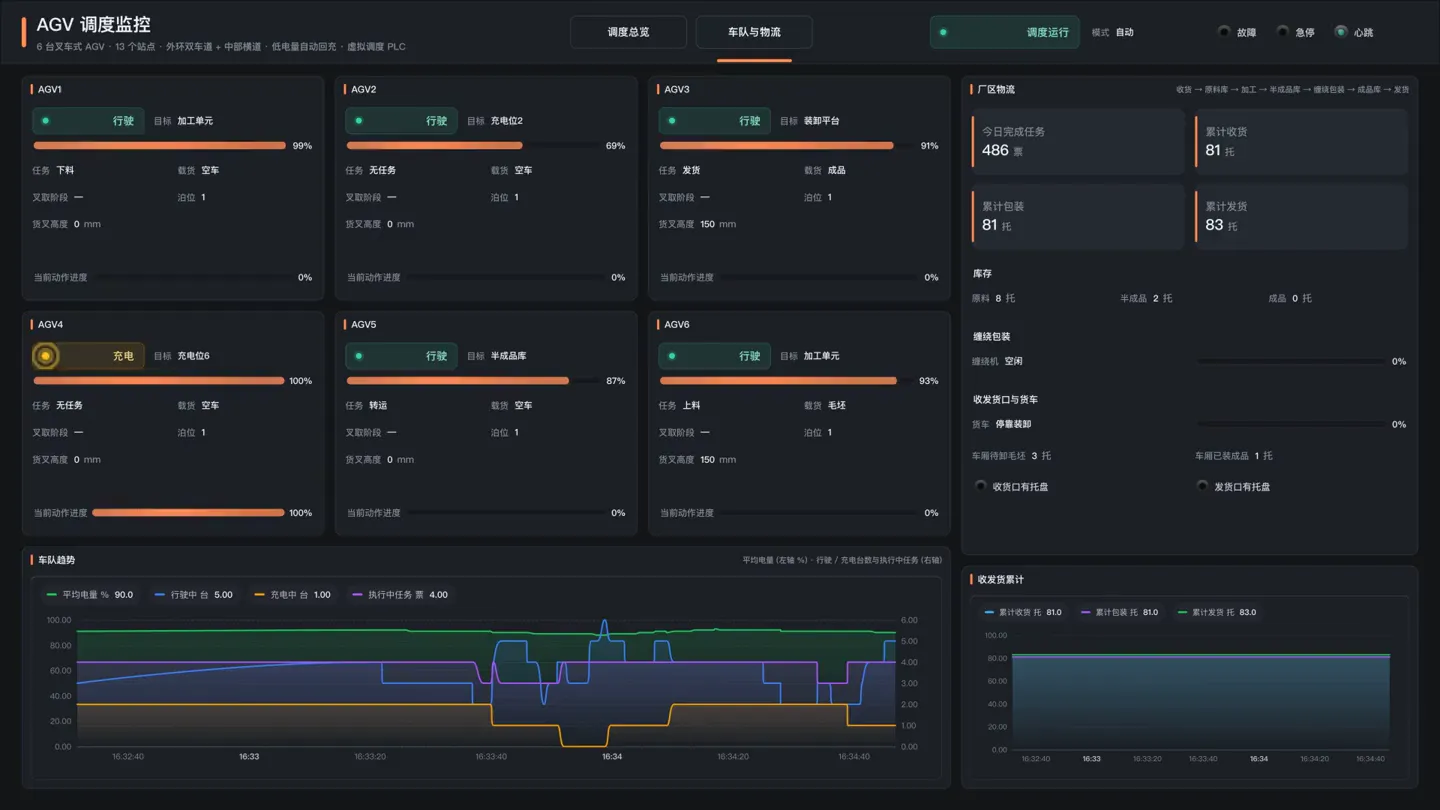
第二页逐台展开:状态、目标站点、任务类型、载货、叉取阶段与货叉高度;车队平均电量与行驶、充电台数的趋势,收货、包装、发货的累计与库存同屏。
2 页组态
- 调度总览:在线、行驶、充电、故障台数与平均电量、今日完成、待派任务;厂区地图上六台车按位置与朝向行驶,车体颜色即状态;逐车状态表;派发任务、全部召回、故障复位、急停与自动派单间隔写回 PLC;三条报警横幅。
- 车队与物流:六台车的明细卡,车队电量与在途趋势,收货、包装、发货累计,原料、半成品、成品库存,缠绕机与货车状态。
一台车通信中断停车,维修单接着派出去。
组态、当前告警和工单读的是同一台仿真调度 PLC 的状态位。
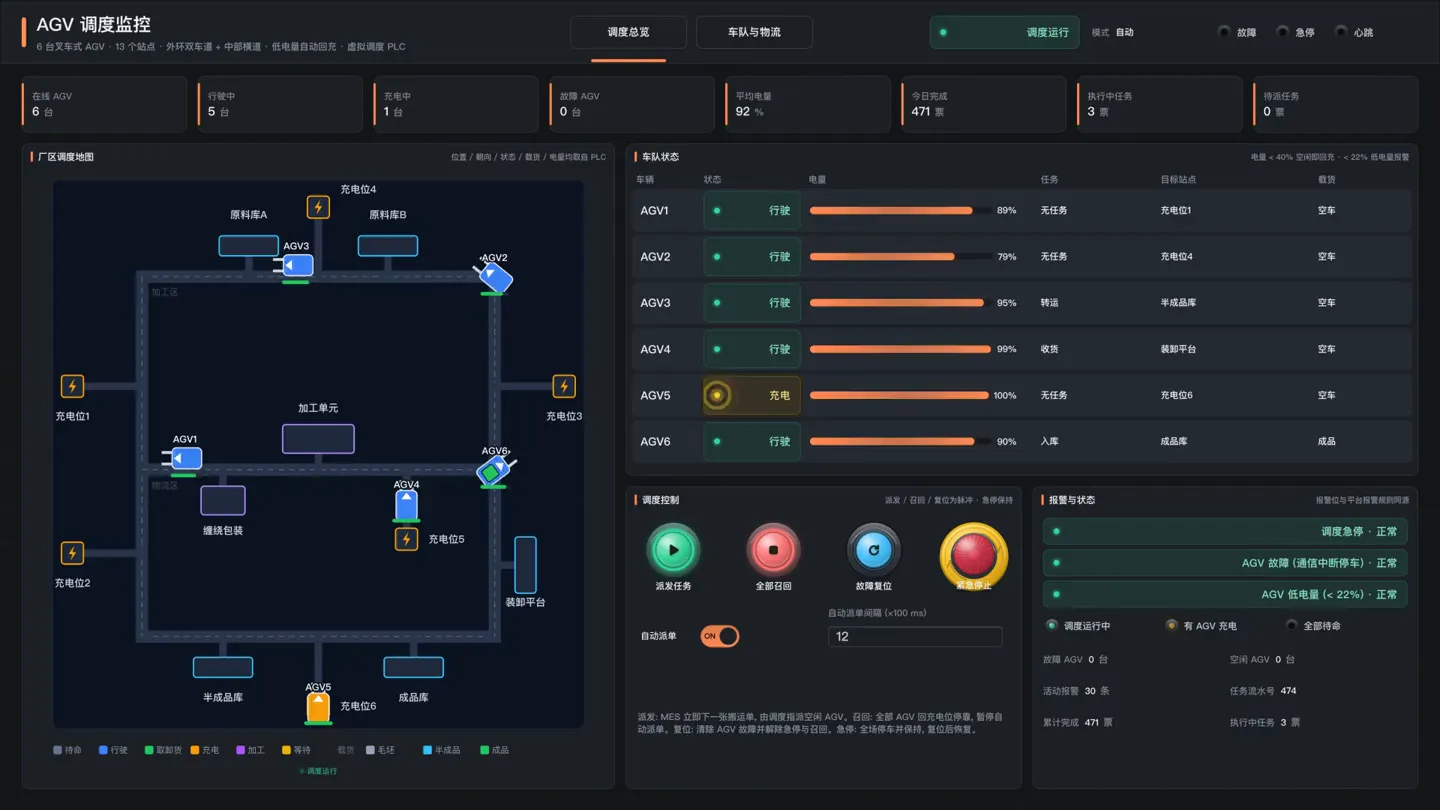
01AGV 通信中断停车,故障灯与报警横幅转红
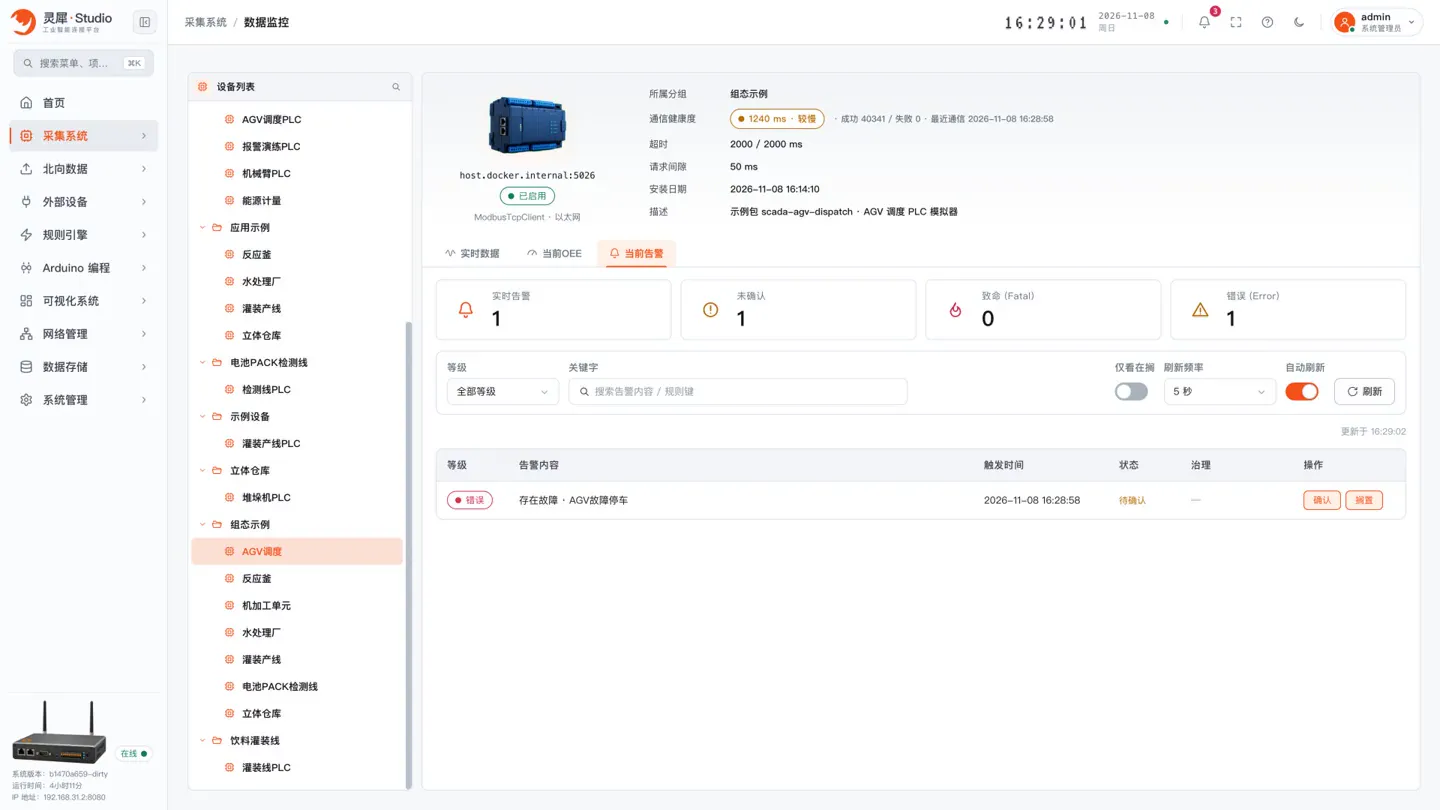
02当前告警出现 AGV 故障停车,错误级
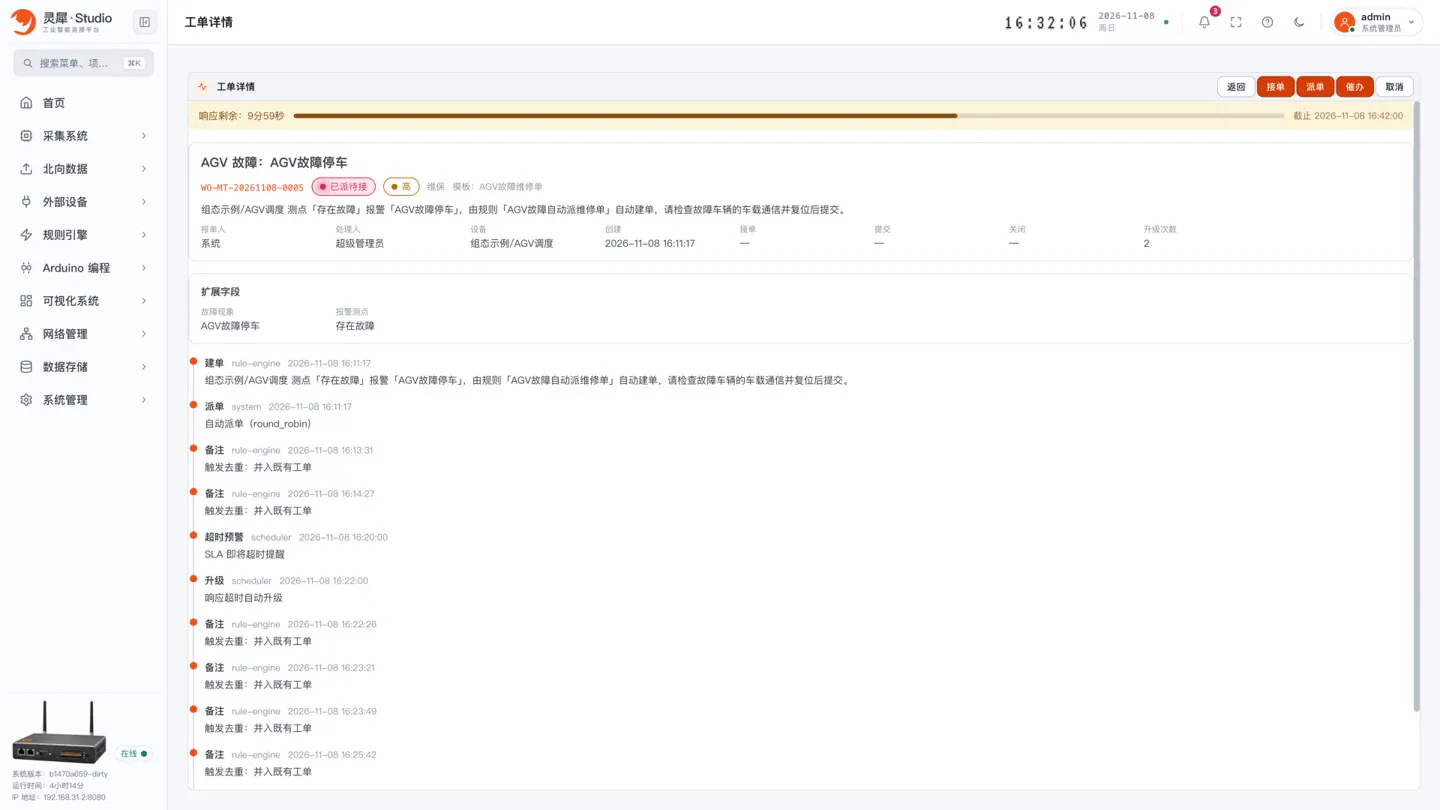
03规则流自动建 AGV 故障维修单,后续故障并入同一单
04按急停全场停车,故障复位后恢复调度
产品实际运行画面 · 四段分别录制,故障为仿真器偶发注入的通信中断
三个现场问题与这个车队里的做法
- 车在哪、在干什么,要去现场或翻调度系统的列表。
组态地图按模拟器厂区画出路网与 13 个站点,六台车按 PLC 实时位置与朝向行驶,车体颜色即状态,车下电量条随电量变色。 - 车辆故障停在路口,后车堵住了才发现。
AGV 故障由 EdgeServer 判定报警,规则流自动建「AGV故障维修单」派 AGV 车队维修组;同一设备 30 分钟内的重复故障并入同一张单。 - 电量、任务、库存各看各的,说不清车队忙不忙。
逐车状态表列出状态、电量、任务类型、目标站点与载货;平均电量、行驶与充电台数、执行中任务画成趋势,收货、包装、发货累计同屏。
数据链路与四个去向
内置仿真器 mockagv,Modbus TCP 从站,经 EdgeServer 采集
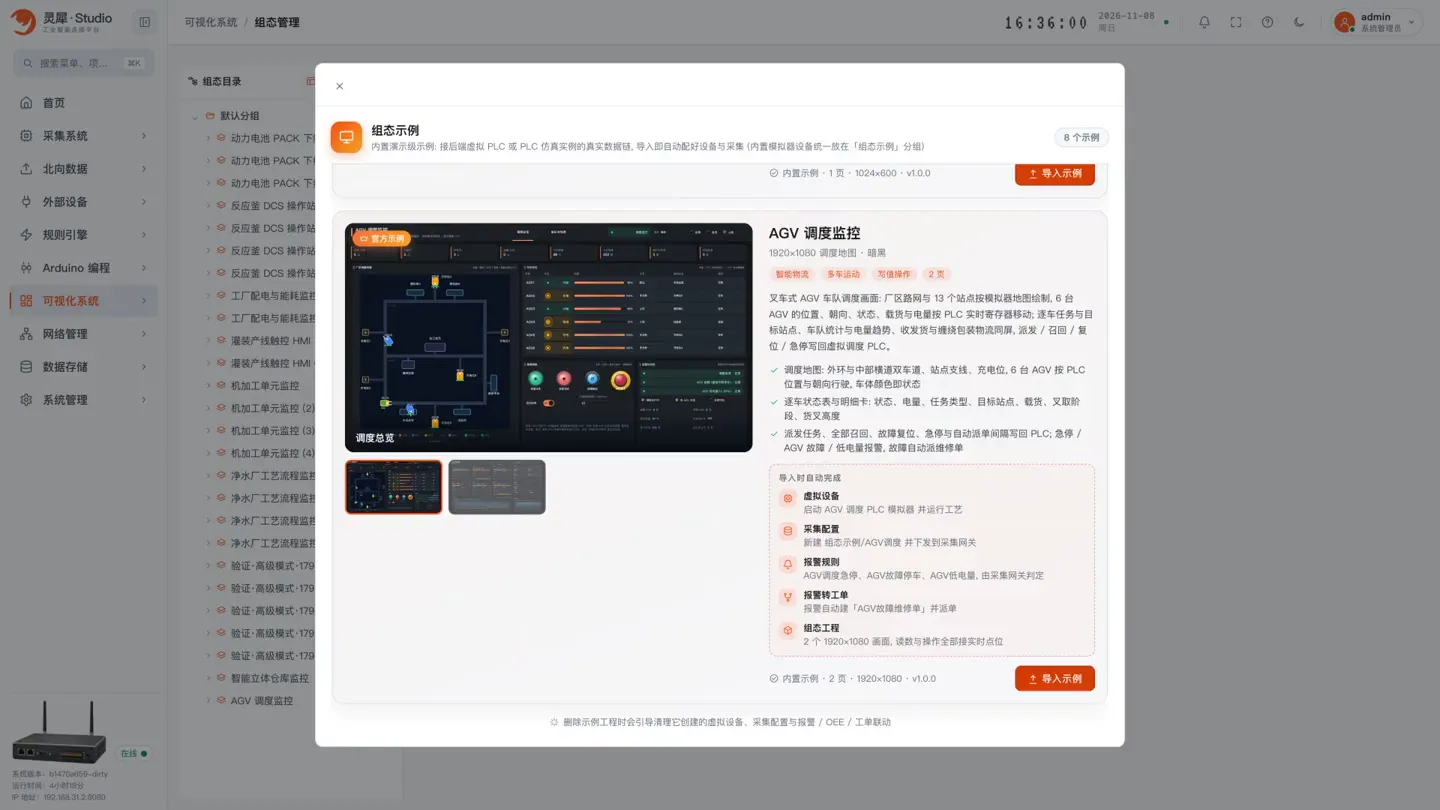
- 组态:「AGV 调度监控」2 页 · 1920×1080;派发任务、全部召回、故障复位、急停与自动派单间隔都写回 PLC。
- 报警:「AGV调度急停」「AGV故障停车」错误级,「AGV低电量」警告级,随采集配置下发 EdgeServer,由 EdgeServer 判定。
- 维修工单:规则流「AGV故障自动派维修单」在 AGV 故障时建「AGV故障维修单」,派 AGV 车队维修组轮询接单;急停与低电量不建单;同一设备 30 分钟内的重复报警并入既有工单。
- 车队数据:在线、行驶、充电、故障台数,待派与执行中任务,今日完成,收货、包装、发货累计与三类库存,都是 PLC 寄存器,可接趋势与报表。
 三维渲染示意